fbpx

미래를 예측하고 미리 계획하는 AI 에이전트를 만드는 기업가

구글 딥아인드 출신의 다니자르 하프너는 AI가 현실의 작동 방식을 예측하는 ‘월드 모델’ 안에서 에이전트를 훈련해, 낯선 환경에서도 스스로 계획하고 대응하는 로봇을 개발하고 있다.
📋한눈에 보는 AI 요약AI 자동 요약▶ 펼쳐보기

다니자르 하프너라는 31세 기업가가 로봇이나 AI가 실제로 부딪히고 실패하는 과정 없이도 스스로 새로운 상황에 대응할 수 있는 기술을 개발하고 있습니다. 그는 AI 내부에 세상이 어떻게 작동하는지를 본뜬 가상 모델을 만들고, AI가 그 안에서 미래를 미리 상상하며 연습하도록 합니다. 이 기술을 활용해 마인크래프트 같은 게임에서 뛰어난 성과를 거뒀고, 최근에는 실제 로봇에도 적용하기 시작했습니다. 하프너는 구글 딥마인드 출신으로, 2025년에 독립해 샌프란시스코에서 스타트업을 운영하고 있습니다.

왜 중요한가요?

이 기술이 실현되면 로봇이 처음 방문하는 집이나 낯선 환경에서도 바로 적응할 수 있어, 가정용 로봇이나 서비스 로봇을 일상에 도입하는 것이 훨씬 쉬워질 수 있습니다.

주요 용어 설명
월드 모델 (World Model)

AI 내부에 만들어진 일종의 가상 세계 모형입니다. 사람이 머릿속으로 ‘이렇게 하면 이런 결과가 나오겠지’라고 상상하는 것처럼, AI도 이 모형 안에서 행동의 결과를 미리 예측하고 연습합니다. 덕분에 실제 환경에서 직접 시행착오를 겪지 않아도 학습이 가능합니다.

모델 기반 강화학습 (Model-Based Reinforcement Learning)

AI가 보상을 최대화하도록 스스로 행동을 배우는 강화학습의 한 종류입니다. 일반 강화학습은 실제로 수많은 시도를 해봐야 하지만, 모델 기반 방식은 내부 모형(월드 모델)을 활용해 머릿속 시뮬레이션만으로도 좋은 전략을 찾아낼 수 있습니다. 마치 체스를 둘 때 실제로 말을 옮기기 전에 머릿속으로 여러 수를 미리 계산해 보는 것과 비슷합니다.

오프라인 데이터세트 학습 (Offline Dataset Learning)

AI가 직접 환경과 상호작용하지 않고, 이미 기록된 데이터만 보고 배우는 방식입니다. 예를 들어 다른 사람이 게임하는 영상을 보기만 해도 게임 공략법을 익히는 것과 같습니다. 이 방식은 실시간 훈련이 어렵거나 위험한 상황에서 특히 유용합니다.

⚡ Claude AI가 독자를 위해 자동 생성한 요약입니다. 원문을 함께 읽어보세요.

AI 에이전트와 이를 통해 제어되는 로봇은 보통 실제 환경에서 시행착오를 거치며 훈련한다. 로봇이 직접 부딪히고 실패하면서 상황에 맞는 행동을 배우는 방식이다. 하지만 이런 시행착오 없이도 매우 복잡한 작업을 수행할 수 있는 AI 에이전트를 개발하는 기업이 있다.

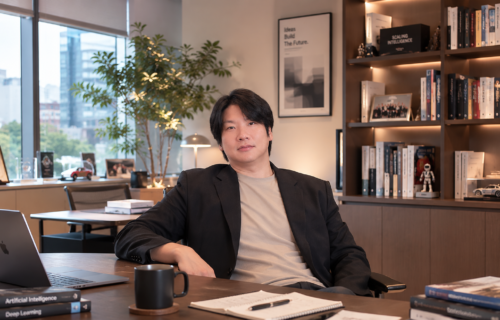
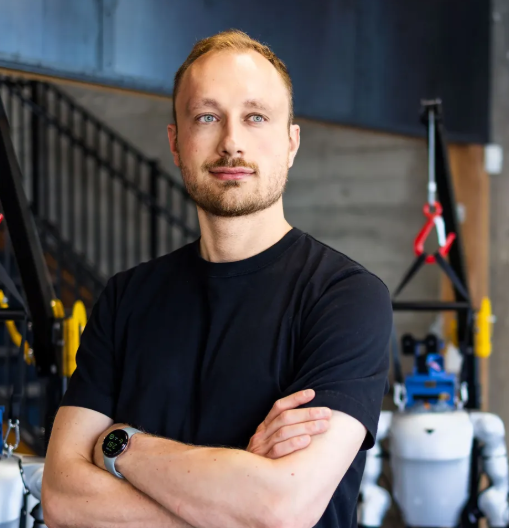
샌프란시스코의 대표적인 스타트업·테크 허브인 소마(SoMa) 지역에 자리 잡은 이 스타트업은 다니자르 하프너(Danijar Hafner, 31)가 2025년 가을 구글 딥마인드를 떠나 설립했다.

아직 스텔스 모드에 있는 이 회사는 문에 회사 명판조차 붙어 있지 않다. 사무실에는 직원도 가구도 거의 없었다. 하지만 부족한 인테리어는 로봇으로 채워져 있다. 널찍하게 트인 공간 한가운데를 따라 늘어선 선반에는 다양한 모양과 크기의 휴머노이드 로봇들이 마리오네트 인형처럼 매달려 있다.

올해 MIT 테크놀로지 리뷰가 선정한 ‘35세 미만 혁신가’에 이름을 올린 하프너는 AI가 훈련 과정에서 접하지 못한 환경에서도 스스로 탐색하고 대응할 수 있도록 하는 연구에 집중하고 있다.

로봇이 실제 환경에서 시행착오를 거치지 않고도 처음 접하는 상황에 스스로 대응할 수 있다면 인간의 생활 공간에 로봇을 도입하는 데 따르는 기술적 장벽도 낮아질 수 있다. 예를 들어 가정용 로봇은 한 번도 본 적 없는 집의 구조와 가구 배치에도 적절하게 대응할 수 있게 된다.
MIT 테크놀로지 리뷰와 함께, 미래를 앞서가세요 !!
한달에 커피 2잔값으로 즐기기
온라인 멤버
지면 매거진 멤버
(온라인+지면) 프리미엄 멤버

유료회원 플랜 보기 회원이면 로그인하기 회원가입

회원 가입 후 유료 구독 신청을 하세요 !!