

현대차그룹, 자율주행 ‘학습 속도’ 승부…데이터 선순환 ‘플라이휠’ 가동
자율주행 개발의 승부처를 개별 기능의 우열이 아니라 ‘얼마나 빠르게 학습하느냐’로 규정하고, 실도로 데이터와 AI가 서로를 끌어올리는 선순환 체계를 본격 가동하는 전략이 공개됐다.
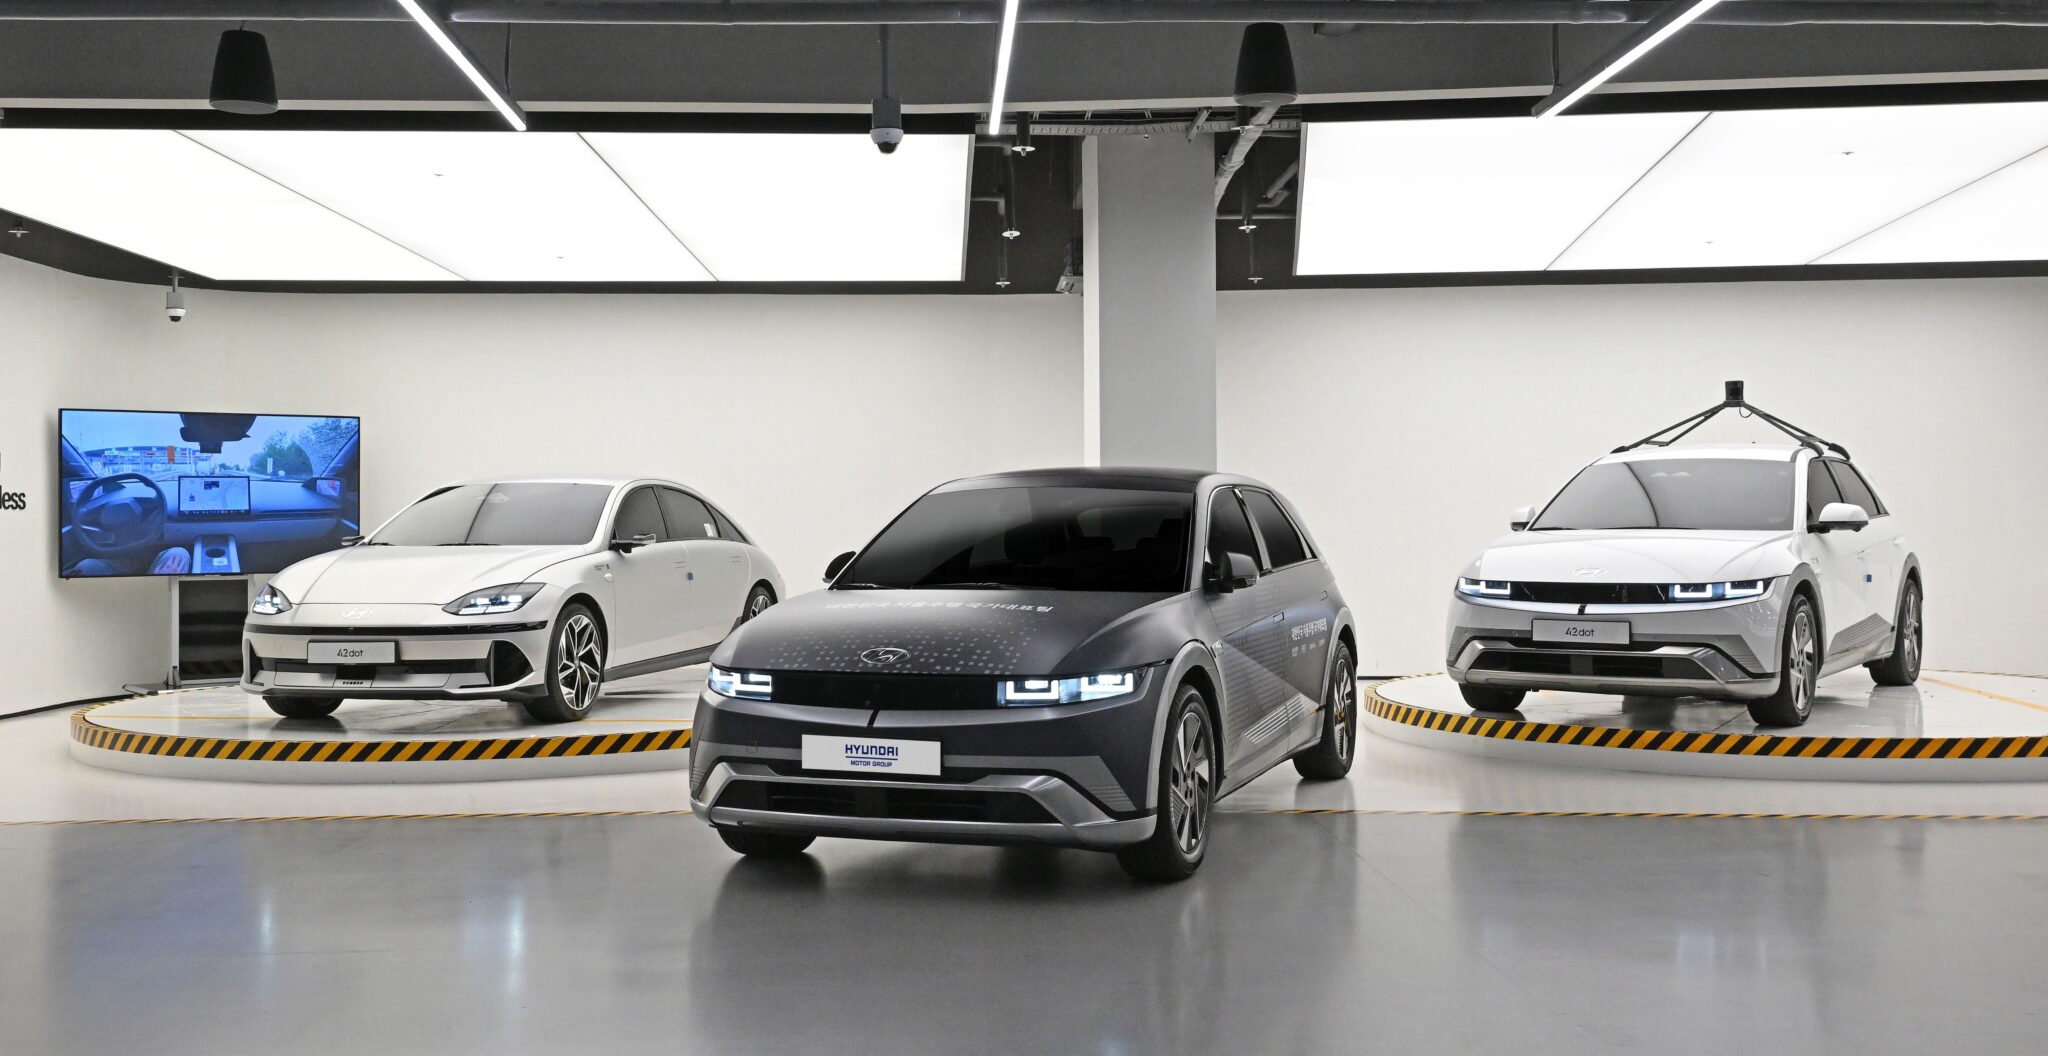
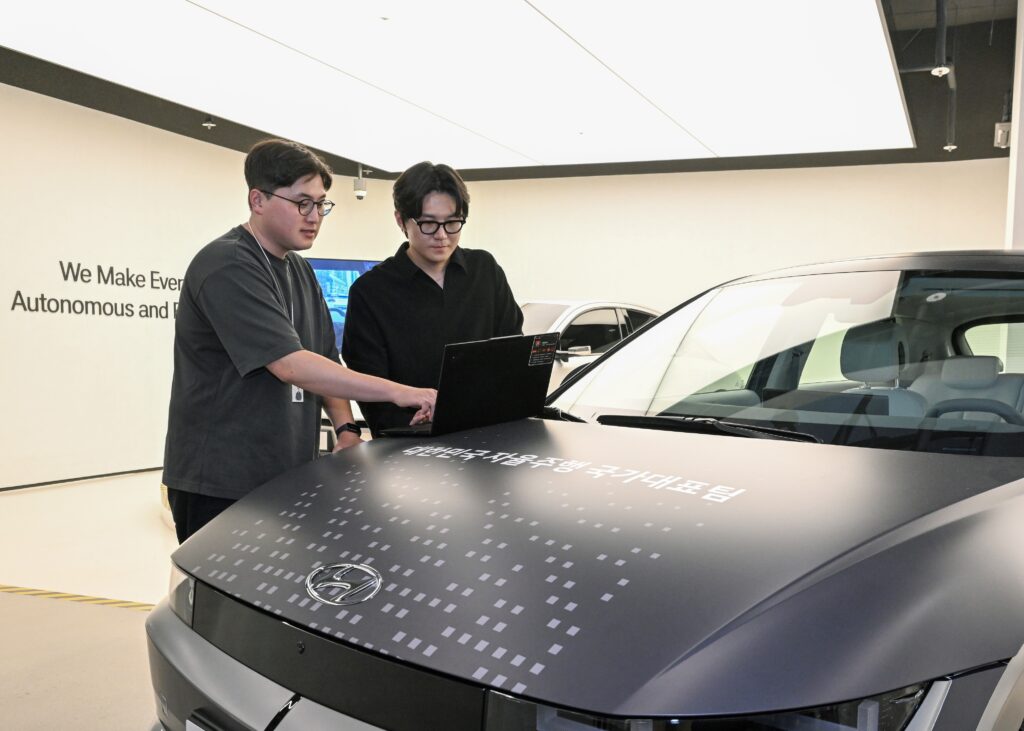
현대자동차그룹은 자율주행 기술 개발의 핵심 엔진인 ‘데이터 플라이휠(Data Flywheel)’을 본격 가동하며 자체 자율주행 AI인 ‘Atria AI(아트리아 AI)’가 서울 도심을 주행하는 실증 영상을 처음 공개했다고 13일 밝혔다. 이 내용은 지난 11일 포티투닷 본사에서 열린 ‘자율주행 미디어 데이’에서 발표됐다. 그동안 자율주행 경쟁이 특정 기능의 성능을 겨루는 방식이었다면, 이제는 방대한 실주행 데이터를 확보해 얼마나 빠르게 학습하고 그 결과를 실제 차량에 반영하느냐가 경쟁력을 가른다는 진단이다. 자율주행이 정해진 규칙을 따르는 시스템에서 데이터로 스스로 배우는 AI로 바뀌고 있음을 보여주는 대목이다.
“기능이 아니라 학습 속도 경쟁”…’데이터 플라이휠’이 엔진
현대차그룹이 던진 핵심 메시지는 자율주행 경쟁의 성격이 바뀌었다는 것이다. 박민우 현대차·기아 AVP본부장(사장)은 “자율주행 경쟁은 더 이상 특정 기능의 우열을 가리는 경쟁이 아니다”라며 “얼마나 많은 데이터를 확보하고, 얼마나 빠르게 학습하며, 그 결과를 실제 제품에 반영할 수 있는지가 경쟁력을 결정한다”고 말했다. 결국 ‘학습 속도의 경쟁’이라는 것이다.
그 핵심 기반이 ‘데이터 플라이휠’이다. 차량에서 데이터를 수집하고, 이를 AI 학습과 검증에 활용한 뒤, 개선된 모델을 다시 차량에 적용해 새로운 데이터를 확보하는 선순환 구조를 말한다. 플라이휠(회전 관성 바퀴)처럼 한번 돌기 시작하면 스스로 가속되며 성능이 계속 올라가는 방식이다.
이 선순환의 출발점인 데이터 확보에서 현대차그룹은 강점을 내세운다. 현대차·기아는 전 세계 190여 개국에서 연간 700만 대 이상을 판매하고 있어, 자율주행 학습에 필요한 방대한 실주행 데이터를 확보할 잠재적 기반이 된다는 것이다. 현재는 40여 대의 데이터 수집 전용 차량을 주야간 운영하며, 도로공사 구간이나 악천후, 급격한 차로 변경처럼 현실 도로에서 발생하는 다양한 ‘엣지 케이스(예외 상황)’를 모으고 있다.
다만 데이터는 양만으로 성능을 결정하지 않는다. 이에 현대차그룹은 AI가 어려워하는 상황을 자동으로 골라내는 ‘하드 이그잼플 마이닝’, 새 데이터를 반복 학습에 반영하는 ‘컨티뉴어스 트레이닝’, 위험한 상황을 가상으로 재현해 시험하는 ‘3D 가우시안 스플래팅’ 등의 기술을 접목했다. 한국과 미국 거점이 시차를 활용해 24시간 개발을 이어가는 ‘팔로 더 선’ 방식도 운영한다. 전략은 두 갈래로, 엔비디아와 협업해 2028년 상반기 레벨 2+ 양산으로 속도를 내는 동시에, 자체 개발한 Atria AI로 핵심 기술을 내재화해 2029년 하반기 레벨 2++ 양산을 목표로 한다. 연말에는 국토교통부와 광주에서 레벨 4 자율주행 실증사업도 추진한다.
보고 판단하고 움직인다…차세대 ‘VLA’로 확장
현대차그룹은 현재의 자율주행을 넘어서는 차세대 기술로 ‘VLA(Vision-Language-Action)’ 개발에 착수했다고 밝혔다. VLA는 시각 정보 인식(Vision), 언어 기반 추론(Language), 행동 생성(Action)을 하나의 모델로 결합한 기술이다. 자율주행뿐 아니라 로봇처럼 물리 세계에서 움직이는 AI, 즉 ‘피지컬 AI’의 핵심 기술로 주목받는다.
기존 방식과의 차이는 ‘언어적 추론’에 있다. 지금 쓰이는 E2E(End-to-End) 모델은 카메라로 본 주행 입력을 곧바로 차량의 행동으로 연결한다. 반면 VLA는 여기에 언어를 통한 상황 이해와 추론 과정을 더한다. 예를 들어 차선을 바꾸는 상황에서 “왜 그렇게 판단했는지”를 문장으로 설명할 수 있어, 복잡한 상황에 대한 판단력과 ‘설명 가능성’이 높아진다.
특히 VLA는 흔치 않은 상황에 강할 것으로 기대된다. 대규모 사전 학습 지식과 언어 추론을 활용하기 때문에, 기존 주행 데이터만으로는 배우기 어려운 희귀 상황에도 대응력을 높일 수 있다는 것이다. 실제로 현대차그룹은 차량이 주행 상황을 해석하고 그 판단 근거를 언어로 출력하는 개발 영상을 공개했다. 포티투닷은 기존 E2E 모델과 VLA 모델을 병행 개발해 안정성과 확장성을 함께 높인다는 계획이다. 현재는 시뮬레이션 검증 단계로, 올해 말부터 내년 초까지 실차 테스트를 포함한 개발 프로세스를 가동할 예정이다.
이날 공개된 서울 도심 실증 영상은 이런 기술의 성숙도를 보여주는 사례다. Atria AI를 탑재한 차량이 혼잡한 강남 도심과 비 오는 판교 도심 등을 편집 없이 원테이크로 주행하고, 갓길 주정차 차량 회피와 갑작스러운 끼어들기, 비보호 좌회전 같은 10개 엣지 케이스에 대응하는 모습이 담겼다. 박민우 사장은 “기술 개발 속도와 안전은 상충하는 가치가 아니다”라며 “더 많은 예외 상황을 발견하고 학습할수록 자율주행은 더욱 안전해질 수 있으며, 충분히 검증된 기술만을 차량에 적용한다는 원칙 아래 개발 속도와 안전성을 함께 높여 나갈 것”이라고 말했다. 다만 이번에 공개된 것은 양산 이전의 개발·실증 단계로, 계획된 로드맵이 실제 양산으로 이어질지는 앞으로의 검증에 달려 있다.